CSM Reject 적산오류 분석 · Rev.3
Rev.3 · 2026-10-06 · 작업 시작 적산 최소 변경 초안과 변경 전후 LD를 추가했다. 현장 적용 확정본이 아니며 PLC·로봇 원본은 변경하지 않았다.
LD는 기존 L5X Ladder Studio 렌더러로 표시한다. 각 그림은 바로 위 RLL과 같은 렁이며 원본과 변경안을 구분한다. ST로 작성된 표시값 복사·초기화는 ST 원문으로 유지한다.
Rev.3 작업 시작 적산 최소 변경 초안
작성일: 2026-10-06. 상태: 계수 부분의 조건부 초안이며, 전체 요구사항을 충족한 현장 적용 확정본은 아니다. 이 페이지에는 검토용 초안만 게시하며 PLC·로봇 원본은 변경하지 않았다.
1. 먼저 답할 사항
Trend 없이도 원본을 읽어 논리 설계와 모의시험을 할 수 있다. 하지만 현장 원인 확정, 최신 Online 로직과 제공본의 일치, I/O 매핑, 통신 이상 때의 입력 상태까지 보장할 수는 없다. Trend를 생략하더라도 비가동 상태의 I/O 대조와 단계 시험은 필요하다.
사용자가 요구한 기준은 다음과 같다.
- 고속 Blank Reject와 저속 미탈취 Reject를 각각 실제 작업 시작 시 한 번 센다.
- SM1·SM2의 후속 요청은 기존 방식으로 기억하고, 실행 전에는 세지 않는다.
- Full 대기·해제·재개를 새 작업으로 세지 않는다.
- 같은 요청의 반복 입력은 추가 작업을 만들지 않아야 한다.
- ALL HOME은 대기 요청을 모두 취소하되 이미 적산한 수량은 되돌리지 않는다.
앞의 세 조건에 대한 계수 초안은 아래와 같다. 마지막 두 조건의 요청 처리까지 해결됐다고 주장하지 않는다. 원본 요청 래치와 SM SFC 상태까지 영향을 주므로 계수 렁만 바꾸고 전체 요구가 완성됐다고 안내하면 안 된다.
2. 가장 작은 변경 방향
현재 Robot2 / Background / 원본 Rung 25는 o_load_reject에 TOF를 걸고 DN을 생산 적산 신호로 사용한다. 요청과 물리 작업을 구분하지 못해 Full 대기 후 같은 명령이 다시 살아나면 적산될 수 있다.
이번 초안은 생산 카운터를 그대로 두고, 그 앞의 z_signal_reject_loaded를 실제 Reject 진입 후보 신호로 만든 한 실행 길이의 이벤트로 바꾼다. 원본 안에서 이 신호의 명시적인 소비처는 Prod_Tracking / Background / Rung 1이었다. HMI·외부 클라이언트가 이 태그를 읽는지는 별도 확인한다. 지속 신호에서 펄스로 의미가 바뀌므로 외부 소비처가 있으면 그대로 적용하지 않는다.
변경량:
- Robot2 Program 로컬 BOOL 2개를 생성한다.
- 원본 Background Rung 25 하나를 5개 렁으로 교체한다. 순증가는 4개다.
- 원본 Background Rung 47의 완료 분기에 OTU 두 개를 추가한다.
- Prod_Tracking / Background Rung 1과 표시·리셋 ST는 유지한다.
- Robot2 명령 생성 Rung 24, 요청 해제 Rung 48, SM 요청 렁, 로봇 프로그램, SFC는 이 초안에서 변경하지 않는다.
이것은 계수 부분만의 최소 후보다. 반복 요청 억제와 ALL HOME 완전 취소까지 확장한 전체 변경량이라고 오해하면 안 된다.
3. 실제 시작으로 쓸 후보와 적용 전제
제공된 로봇 프로그램에서 고속 REJECT1과 저속 REJECT 모두 내부 11행이 DO[6]=OFF다. 두 프로그램 모두 배출 후 38행에서 DO[16] 1초 펄스를 보내고, 39행에서 DO[6]=ON으로 복귀한다. DO[6]의 다른 직접 쓰기는 INIT·CHCKHOME의 ON이었다.
PLC의 현재 Alias는 다음과 같다.
- Robot2.i_clear_of_reject → ROBOT2:I1.Input[3].1
- Robot2.i_reject_loaded → ROBOT2:I1.Input[4].3
DO[6]·DO[16]이 위 Alias에 실제로 매핑됐는지는 제공된 텍스트만으로 확정되지 않았다. 실제 I/O 설정에서 대응을 확인하기 전에는 아래 코드를 적용하지 않는다.
이 기준의 ‘시작’은 REJECT/REJECT1에 들어가 Clear를 내리는 지점이다. 저속 경로에서 SM에 접근하거나 집기 시작하는 순간보다 늦다. 저속 UNLOAD_1은 57행, UNLOAD_2는 51행에서 REJECT를 호출한다. 이 시점을 공통 시작으로 사용할지 승인받아야 한다.
진입 조건은 Reject 명령을 미리 보낸 상태 → Reject Clear OFF다. 명령을 보낸 기억만으로는 적산하지 않는다. 단, 통신 손실로 Clear가 0이 되어도 같은 입력 모양이 될 수 있다. 검증된 통신 정상 조건이 없는 현재 초안은 이 경우를 구분하지 못한다. 신호 품질 확인/차단 조건을 확정하기 전까지 현장 적용을 보류한다.
4. 태그 생성
두 태그 모두 Robot2의 Program Tags에서 만든다. Controller 범위가 아니다.
| 태그 | 형식·초기값 | 역할 |
|---|---|---|
| f_reject_count_armed | BOOL / 0 | Reject 명령을 보냈고 진입을 기다리는 상태다. |
| f_reject_cycle_counted | BOOL / 0 | 현재 Reject를 이미 한 번 적산했다는 잠금이다. |
새 HMI 버튼이나 연결은 만들지 않는다. 두 내부 태그는 다른 루틴·HMI에서 쓰지 않으며 External Access=None을 검토한다. 제공본에는 같은 이름이 없음을 확인했다. 현장 태그 목록에서도 다시 확인한다.
5. 변경 위치와 입력 순서
Robot2 → Routines → Background에서 원본 Rung 24의 마지막 OTE(o_load_reject)를 찾는다. 그 바로 아래 원본 Rung 25는 다음 TOF 렁이다.
[XIC(o_load_reject) TOF(tm_RejectWait,?,?) ,XIC(tm_RejectWait.DN) OTE(z_signal_reject_loaded) ];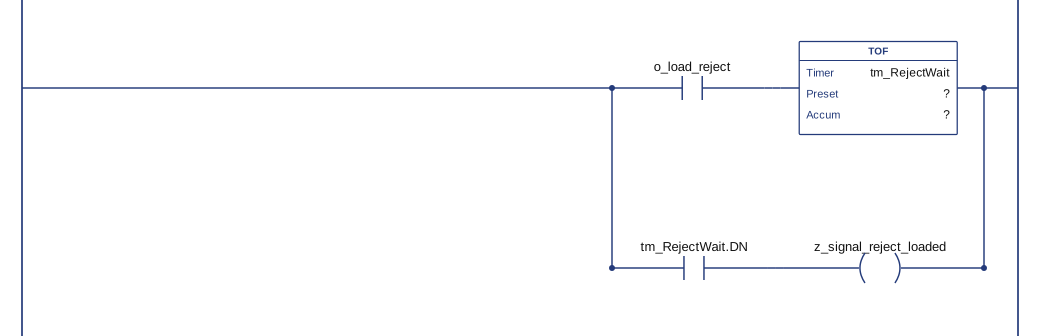
위 원본 Rung 25를 아래 25A~25E 다섯 개로 교체한다. 기존 원본 Rung 26의 Outfeed 명령 생성 렁보다 앞에 있어야 한다. A~E는 문서 구분이며 Studio의 실제 렁 번호가 아니다. 교체 후 아래 렁 번호는 4씩 늘어난다. 원본과 새 렁을 동시에 활성화하면 같은 OTE를 두 곳에서 쓰게 되므로 금지한다.
25A: ALL HOME 동안 시작 대기만 해제
XIC(z_ui_i_home_all)OTU(f_reject_count_armed);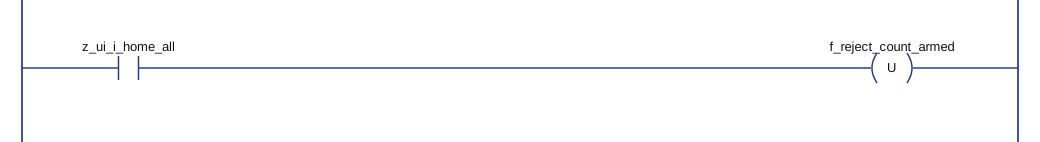
25B: ALL HOME 중 Reject Clear 확인 후 계수 잠금 해제
XIC(z_ui_i_home_all)XIC(i_clear_of_reject)XIO(i_reject_loaded)OTU(f_reject_cycle_counted);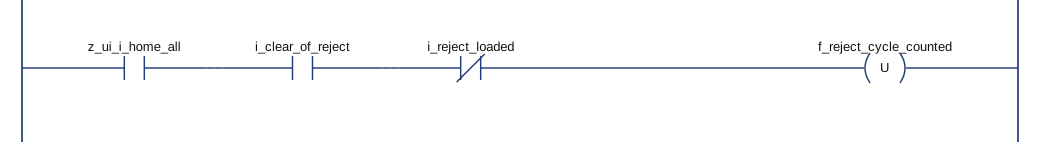
이 두 렁은 계수 메모리 정리일 뿐, SM/R2 요청 전체를 취소하는 로직이 아니다. 실제 로봇 Home/중단 완료 처리와 맞는지 검토해야 한다.
25C: 명령을 보냈다는 사실을 기억
XIC(o_load_reject)XIC(i_clear_of_reject)XIO(i_reject_loaded)XIO(z_ui_i_home_all)XIO(f_reject_cycle_counted)OTL(f_reject_count_armed);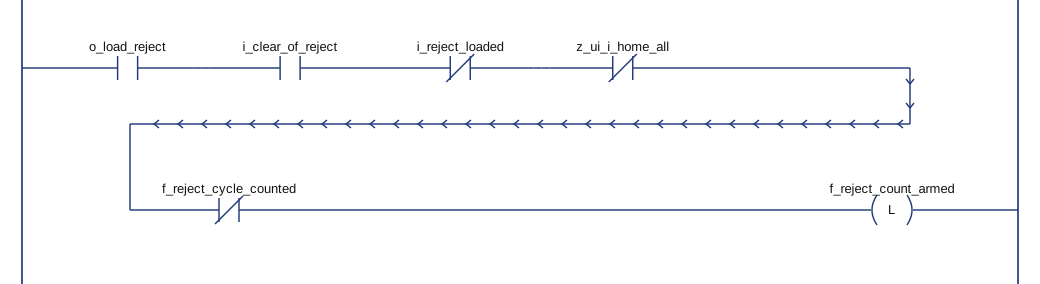
25D: 실제 진입 후보 신호에서 한 번만 이벤트 발생
XIC(f_reject_count_armed)XIO(i_clear_of_reject)XIO(i_reject_loaded)XIO(z_ui_i_home_all)XIO(f_reject_cycle_counted)[OTE(z_signal_reject_loaded),OTL(f_reject_cycle_counted)];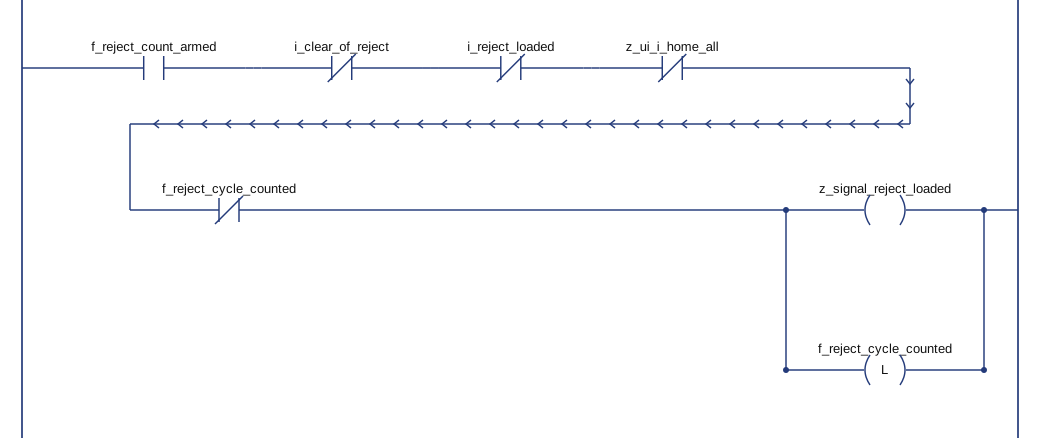
25E: 이미 적산했다면 시작 대기 해제
XIC(f_reject_cycle_counted)OTU(f_reject_count_armed);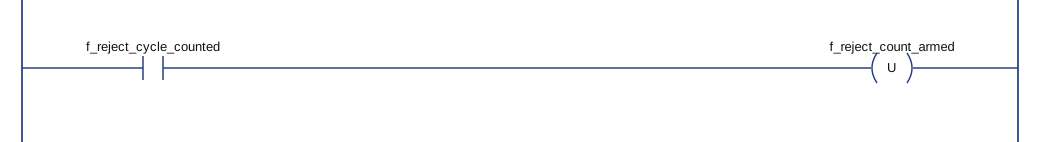
6. 실제 Rack 완료 때 잠금 해제
Robot2 / Background에서 i_reject_loaded와 ons_reject_done으로 z_R2_Reject_Count를 ADD하는 원본 Rung 47을 찾는다. 원본 Rung 25를 다섯 렁으로 교체한 뒤에는 통상 Rung 51이 되지만 로직으로 확인한다. 기존 Rung 48의 여러 OTU로 요청을 해제하는 렁 바로 앞이다.
변경 전:
XIC(i_reject_loaded)ONS(ons_reject_done)ADD(z_R2_Reject_Count,1,z_R2_Reject_Count);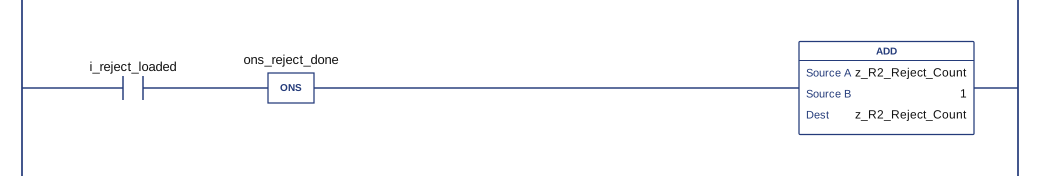
변경 후:
XIC(i_reject_loaded)ONS(ons_reject_done)[ADD(z_R2_Reject_Count,1,z_R2_Reject_Count),OTU(f_reject_count_armed),OTU(f_reject_cycle_counted)];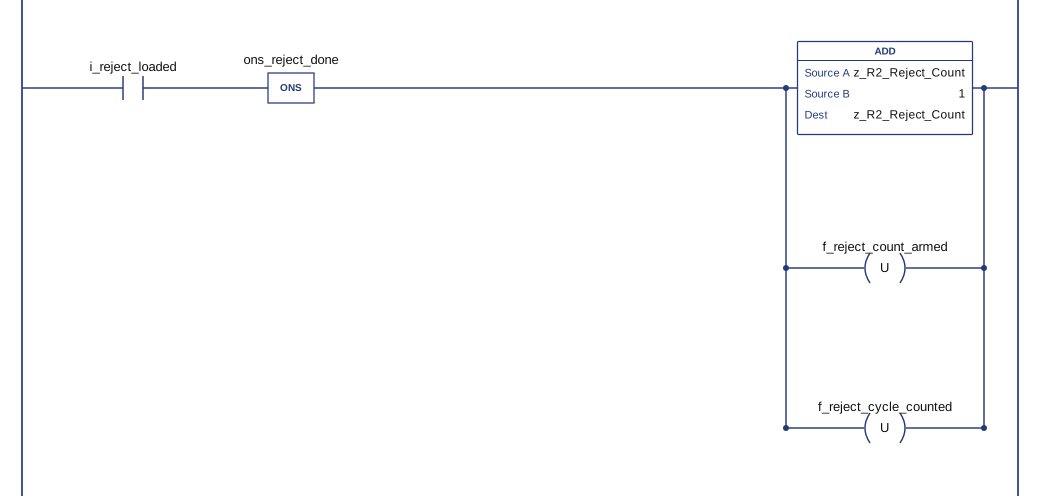
기존 랙 매수 적산을 삭제하거나 생산 누적과 합치지 않는다. 기존 ONS 뒤에 잠금 해제만 병렬로 추가한다. 원본 Rung 48은 SM 인출 시에도 참일 수 있어 계수 잠금 해제 기준으로 사용하지 않는다.
7. 변경하지 않는 적산·ST
Prod_Tracking / Background / 원본 Rung 1은 그대로다.
XIC(z_signal_reject_loaded)ONS(reject_incr_ons)ADD(reject_increment,1,reject_increment);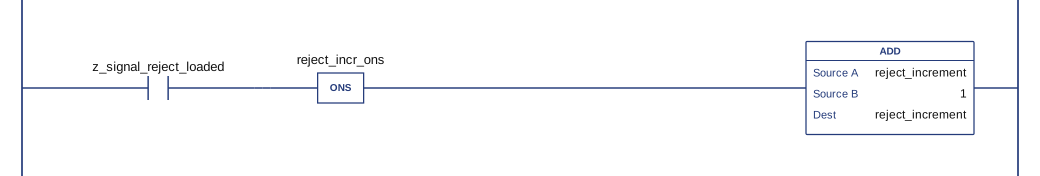
같은 50ms Task에서 Prod_Tracking은 Robot2보다 먼저 실행된다. Robot2에서 만든 펄스는 다음 실행의 Prod_Tracking이 소비하고 Robot2에서 꺼진다. Task·호출 순서가 달라지면 이 전제를 다시 검증한다.
표시 ST, Prod_Tracking / Background2 / 62행은 변경 전후가 같다.
ui_o_reject_cathodes := reject_increment;초기화 ST, Prod_Tracking / Reset / 29행도 변경 전후가 같다.
reject_increment := 0;8. 전체 요구에서 아직 해결되지 않은 부분
같은 버튼 반복으로 실제 두 번째 작업이 예약되는 경우
이 초안은 같은 로봇 작업의 Full 재개를 재계수하지 않는다. 그러나 기존 버튼 로직이 같은 재료에 대해 실제 두 번째 작업까지 다시 예약한다면, 두 번째 진입에서 다시 센다. 물리 작업 한 번당 +1이라는 계수로서는 맞지만, ‘반복 버튼은 작업 한 번으로만 처리’라는 요구는 별도다.
원본 SM 요청은 Robot2 Background Rung 42·44의 인출 완료와 Rung 48에 의해 Rack 도착보다 먼저 해제될 수 있다. 이 뒤 버튼을 다시 누르면 다음 요청으로 래치될 여지가 있다. 따라서 원본 요청 처리에 아무 문제가 없다고 가정하거나 공통 Busy로 모든 버튼을 막는 수정안을 확정하지 않는다. 요청 출처별 진행·대기 구분을 검증해야 한다.
ALL HOME의 ‘모든 요청 취소’
Robot2 Background Rung 48은 ALL HOME으로 z_signal_rejecting_sm1/2, z_i_reject_rb2, z_i_reject 등을 해제한다. 하지만 SM 요청은 Permits에서 Program 로컬 f_reject_cathode에도 전달된다.
- SM1 Permits Rung 17·18, SM2 Permits Rung 18·19가 요청을 로컬 상태로 전달한다.
- SM1 Permits Rung 20, SM2 Rung 21은 해당 로컬 상태를 재료 없음 또는 Off 모드에서 해제한다.
- SM1/SM2 MainRoutine Rung 1의 ALL HOME SFC 초기화에는
i_copper_not_present조건이 붙어 있다.
따라서 재료가 남아 있는 모든 상태에서 ALL HOME만으로 요청이 완전히 취소된다고 단정할 수 없다. 이 로컬 비트를 무조건 OTU하거나 SFC를 강제로 초기화하면 현재 동작을 바꿀 수 있으므로 검증 없이 추가하지 않는다. 버튼을 누른 채 ALL HOME을 해제할 때 원본 요청이 다시 생기는 문제도 함께 다뤄야 한다.
9. 논리 모의시험 결과
제안 RLL을 L5X Ladder Studio 파서로 읽고 그 AST를 제한된 인터프리터로 실행했다. XIC/XIO/ONS/OTE/OTL/OTU/ADD만 구현했으며, 원본 Prod_Tracking → Robot2 실행 순서를 사용했다. 명령과 I/O는 시험 입력으로 주입했으므로 원본 전체 SFC·로봇·통신·요청 큐를 실행한 시험은 아니다.
다음 10개 시나리오의 기대 계수를 확인했다.
- 고속 1건: 1.
- 저속 1건: 1.
- 시작 전 Full 대기 후 1건: 1.
- 시작 후 40초 대기·재개: 1.
- 현재 작업 + 후속 SM 작업: 2, 후속 시작 전에는 1.
- 연속 세 작업: 3.
- 완료 전 Clear 흔들림: 1.
- 시작 전 ALL HOME 취소: 0.
- 시작 후 ALL HOME: 이미 적산한 1 유지.
- 완료 입력 유지 후 다음 작업: 총 2.
실패 조건도 숨기지 않았다.
- 명령 기억 후 통신 손실로 Clear가 0이 된 입력을 주입하면 1이 된다. 현재 초안은 진짜 진입과 구분하지 못한다.
- 반복 요청이 실제 두 번째 로봇 진입을 만든 입력을 주입하면 2가 된다. 이 초안에 요청 중복 억제 기능은 없다.
검증 결과: 제한 모의시험 결과 JSON. 11개 LD의 파서 경고는 0이다. 이는 Studio 5000 Verify나 현장 합격을 의미하지 않는다.
10. 현장 적용 전 필요한 최소 확인
Trend를 대량 수집하지 않아도 아래 화면 대조는 필요하다.
- 최신 PLC의 원본 Rung 24·25·47·48과 생산 적산 Rung 1이 제공본과 같은지 확인한다.
- 로봇 DO[6], DO[16]과 PLC Alias의 실제 I/O 매핑 화면을 대조한다.
- 통신 끊김·로봇 전원 차단 때 입력 유효성을 판정하는 기존 신호를 확인한다. 이 조건을 계수에 어떻게 반영할지 확정한다.
- 반복 버튼의 요청 재래치와, ALL HOME 후 SM 로컬 상태가 남는지 확인한다. 요청 출처별 진행 상태를 식별하는 근거가 필요하다.
- 이 확인이 끝나기 전에는 아래 TXT를 Online에 붙여넣지 않는다. 비가동 검증과 Studio Verify 후 한 안만 적용한다.
현재 초안의 롤백은 Robot2 Background의 25A~25E를 제거하고 원본 TOF Rung 25를 복구한 뒤, 완료 렁을 원본 ADD 하나로 복구하는 것이다. tm_RejectWait와 기존 태그는 삭제하지 않는다. 생산 누적을 임의로 초기화하지 않는다.
최종 판단: Trend 없는 논리 설계는 가능하지만, 현재 자료만으로 전체 요구를 만족하는 무조건 안전한 ‘최소 수정 완성본’을 만들었다고 말할 수 없다. 이번 산출물은 계수 핵심을 검증한 검토용 초안이며, 요청 반복 억제·ALL HOME·신호 품질의 세 항목을 해결한 뒤 적용본으로 승격한다.
검토용 RLL 파일
현장 적용 보류 조건을 먼저 확인한다. 아래 파일은 검토용 초안이며 적용 승인을 뜻하지 않는다.
기존 원인 분석과 Trend 수집안
아래는 Rev.1·Rev.2에서 작성한 원본 분석과 현장 수집 계획이다. 위 변경 초안과 구분해 읽는다.
출근하면 먼저 할 일
- HMI의 문제 수량이
Prod_Tracking의ui_o_reject_cathodes와 연결됐는지 확인한다. 로봇 랙 매수와 구분한다. - 아래 Trend A의 8개 태그만 먼저 설정한다. 현재
Robot2.tm_RejectWait.PRE값도 읽어서 기록한다. 분석한 값은 15000ms다. - 정상 조업 중 빠른 Blank Reject가 발생할 때 버튼 전부터 배출 후까지 기록한다. 비교할 느린 미탈취 Reject는 승인된 정상 작업 기회가 있을 때 기록한다. 재현을 위해 강제로 실패시키거나 동작 중 접근하지 않는다.
- 원본 CSV, HMI 수량 변화, SM 번호, 운전 모드, 버튼을 누른 시점과 당시 실행 중이던 로봇 프로그램을 함께 남긴다.
- 첫 로그를 확보하기 전에는 타이머·로봇 속도·I/O 매핑·카운트 렁을 바꾸지 않는다. 한꺼번에 바꾸면 원인을 구분할 수 없다.
1. 조업자가 설명한 증상
SM#1 또는 SM#2에서 전기동 탈취가 끝난 뒤 Robot#2가 Blank Cathode를 집어 이동할 때 판넬 Reject 버튼을 누른다. 생산 Reject 적산이 버튼을 누를 때 한 번 증가하고, Reject Rack에 놓으며 그리퍼를 여는 시점 부근에서 다시 한 번 증가한다. Manual과 Auto에서 모두 관찰했다고 한다.
추가로 확인한 현장 설명은 전기동을 제거한 가벼운 Blank를 빠르게 Reject하는 첫 번째 경로에서만 발생한다는 것이다. 전기동이 붙은 채 저속으로 집어 올리는 두 번째 경로에서는 발생하지 않는다고 한다. 아직 같은 조건의 Trend로 비교한 결과는 아니다.
요구사항은 유효한 Reject 버튼 조작 한 번에 생산 수량을 한 번 적산하고, Production Reset 전까지 유지하는 것이다. 이번 노트는 이 요구사항과 현재 동작의 차이를 진단한다. 최종 수정안은 로그를 본 뒤 정한다.
2. 로봇에는 서로 다른 Reject 경로가 있다
제공된 메인 프로그램의 이름은 RSR0001이다. 아래 행 번호는 로봇 프로그램 내부 번호다.
탈취 완료 후 Blank를 빠르게 Reject하는 경로
RSR0001에서 UNLOAD_1 또는 UNLOAD_2를 호출한다. 일반 집기 경로에서 CLOSE를 실행한 뒤 메인으로 돌아온다. 메인 61행에서 DI[6]을 확인해 REJECT1을 호출하고, 그 안에서 OPEN을 실행한다.
DI[6] 주석은 DIE_IN_PERMIT이지만 이 코드에서는 Reject 선택에 사용된다. 주석만으로 신호 역할을 판단하지 않는다. 현장 설명과 코드 구조를 맞추면 이번 조사 대상은 이 경로다. 실제 발생 때 프로그램 이름도 기록해 확인한다.
전기동 미탈취 상태로 저속 Reject하는 경로
UNLOAD_1 17행 또는 UNLOAD_2 14행에서 이미 DI[6]이 켜져 있으면 별도 집기 경로로 분기한다. CLOSEREJ로 잡고 낮은 속도로 인출한 뒤, 각각 57행 또는 51행에서 REJECT를 호출한다. 일반 집기와 접근 위치·속도가 다르다.
느린 경로가 정상이라는 관찰만으로 타이머 가설을 배제할 수는 없다. PLC의 요청 생성·해제 경로도 다르기 때문이다. 반대로 빠른 경로라는 이유만으로 15초 만료가 발생한다고 단정해서도 안 된다.
두 배출 프로그램의 공통 출력 순서
REJECT와 REJECT1은 위치와 속도가 다르지만 다음 부분은 같다.
- 11행에서
DO[6]=OFF를 실행한다. - 17행에서
REJ_INDX를 호출해 랙 위치를 계산한다. - 22행에서
OPEN을 호출한다. - 24행에서 로봇 내부 랙 위치용
R[15]를 증가시킨다. 생산 적산과는 다른 값이다. - 37행의 후퇴 이동 뒤, 38행에서
DO[16]을 1초 펄스로 켠다. - 39행에서
DO[6]=ON을 실행한다.
OPEN은 Open 확인 후 DO[8]을 끄고 DO[7]을 켠다. 생산 적산을 직접 증가시키지는 않는다. 완료 펄스와 Clear 복귀로 보이는 DO[16], DO[6] 사이에는 별도 WAIT 명령이 없다. 실제 PLC 수신 비트와의 대응 및 수신 순서는 현장 I/O 화면과 Trend로 확인한다.
버튼을 누른 정확한 위치도 중요하다
메인 57행은 DI[1]이 켜지면 LOAD_OUT을 먼저 호출한다. 제공된 LOAD_OUT의 정상 실행 경로에는 DI[6]을 다시 확인해 Reject로 전환하는 분기가 없다. 따라서 “Outfeed 쪽으로 이동 중”이 아직 UNLOAD_1/2 실행 중인지, 이미 LOAD_OUT 내부인지 구분한다. 이미 LOAD_OUT에 들어간 뒤에도 실제로 Reject로 전환한다면 현장 프로그램이나 다른 실행 경로가 제공본과 다른지 확인한다.
3. 생산 적산과 로봇 랙 카운트를 구분한다
Prod_Tracking.reject_increment: 생산 Reject 누적값이다.Prod_Tracking.ui_o_reject_cathodes: 위 누적값을 복사한 표시용 값이다. 실제 HMI 연결은 확인이 필요하다.Robot2.z_R2_Reject_Count: 랙 배출 완료 입력으로 증가하고 랙 비우기 명령으로 초기화하는 별도 값이다.Cathode_Tracking의Sheet_O집계도 별도다. 이번 생산 적산과 혼동하지 않는다.
생산 수량을 쓰는 곳은 Prod_Tracking → Background → Rung 1이다. 아래는 원본이다. 수정 입력용 코드가 아니다.
XIC(z_signal_reject_loaded)ONS(reject_incr_ons)ADD(reject_increment,1,reject_increment);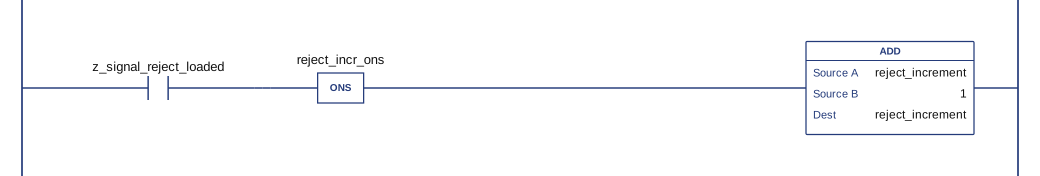
Prod_Tracking → Background2 → ST 62행은 표시값을 복사한다.
ui_o_reject_cathodes := reject_increment;Prod_Tracking → Reset → ST 29행은 생산 적산을 초기화한다. MainRoutine Rung 0의 ui_i_prod_reset 경로에서 이 Routine을 호출한다.
reject_increment := 0;4. 버튼부터 적산까지 PLC에서 일어나는 일
버튼을 요청으로 기억한다
Operator_Console → Background → Rung 21에서 판넬 버튼 i_reject 또는 HMI 요청 ui_i_R2_reject로 두 비트를 래치한다. 판넬 버튼 주소는 N20:0:I.6이다. 이 렁에는 버튼 상승만 검출하는 ONS가 없다.
[XIC(i_reject) ,XIC(ui_i_R2_reject) ][OTL(z_i_reject) ,OTL(z_i_reject_rb2) ];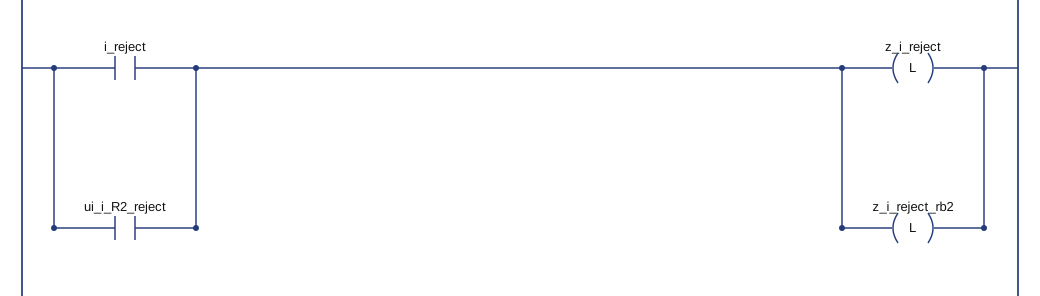
요청으로 Reject 이동 명령을 만든다
Robot2 → Background → Rung 24는 여러 Reject 요청을 합쳐 o_load_reject를 만든다. 판넬 요청 경로만 보면 z_i_reject_rb2=1, i_reject_rack_full=0, i_clear_of_reject=1일 때 명령이 성립한다. 이 경로에는 Auto/Manual 또는 Gripper Closed 접점이 없다. 아래는 다른 요청 경로까지 포함한 원본 전체다.
[XIC(signal_man_load_reject) ,XIC(signal_man_load_reject2) ,XIC(z_i_reject_rb2) ,AFI() [XIC(z_permit_sm1_r2_auto_reject_load) XIO(signal_man_load_reject) ,XIC(z_permit_sm2_r2_auto_reject_load) XIO(signal_man_load_reject) ] XIC(i_gripper_open) ][XIO(f_rb2_set_outfeed) ,XIC(z_i_reject_rb2) ]XIO(i_reject_rack_full)XIC(i_clear_of_reject)OTE(o_load_reject);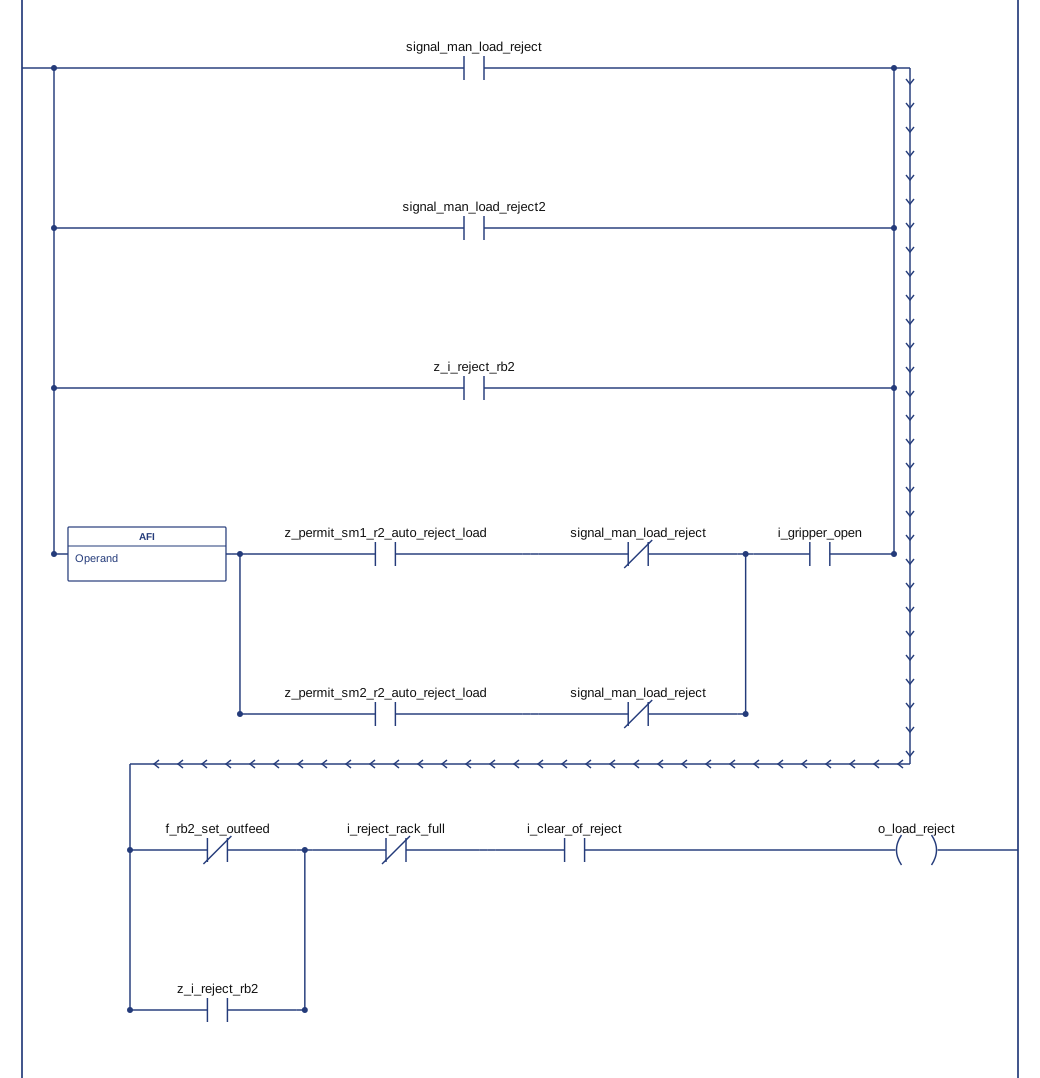
이동 명령을 15초 OFF-delay로 유지한다
바로 다음 Robot2 → Background → Rung 25가 생산 적산 신호를 만든다.
[XIC(o_load_reject) TOF(tm_RejectWait,?,?) ,XIC(tm_RejectWait.DN) OTE(z_signal_reject_loaded) ];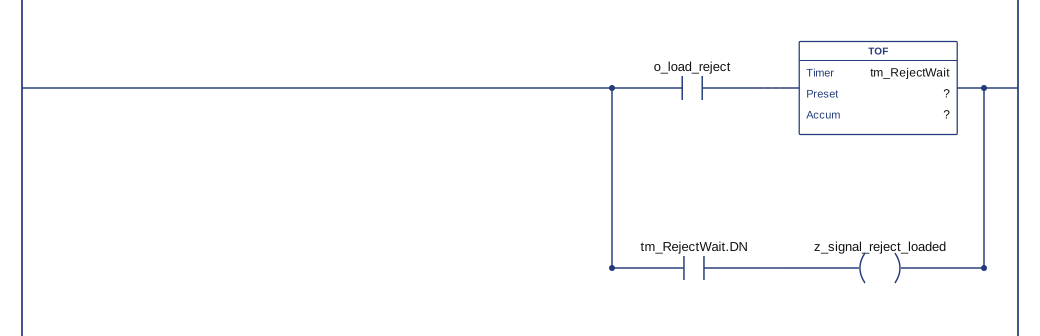
분석한 tm_RejectWait.PRE는 15000ms다. 원문 ?는 내보내기의 타이머 피연산자 표기이며 PRE가 없다는 뜻이 아니다. TOF는 명령이 켜지면 DN도 즉시 켜지고, 명령이 꺼진 뒤 15초가 지나야 DN이 꺼진다. “버튼을 누르고 15초 뒤에 적산”하는 구조가 아니다. 그래서 버튼 직후 먼저 +1이 될 수 있다.
완료를 보고 요청을 해제한다
Robot2 → Background → Rung 48은 i_reject_loaded 또는 SM별 완료·Clear 조합, Home 요청으로 z_i_reject_rb2 등을 해제한다. 명령을 만드는 Rung 24와 타이머 Rung 25보다 뒤에서 실행된다.
[XIC(i_reject_loaded) ,XIC(f_reject_st1_done) XIC(i_clear_of_station_1) ,XIC(f_reject_st2_done) XIC(i_clear_of_station_2) ,XIC(z_ui_i_home_all) ][OTE(z_signal_r2_sm1_reject_complete) ,OTE(z_signal_r2_sm2_reject_complete) ,[XIC(f_reject_st1_done) ,XIC(z_ui_i_home_all) ] OTU(z_signal_rejecting_sm1) ,[XIC(f_reject_st2_done) ,XIC(z_ui_i_home_all) ] OTU(z_signal_rejecting_sm2) ,OTU(z_i_reject_rb2) ,OTU(z_i_reject) ,OTU(f_reject_st1_done) ,OTU(f_reject_st2_done) ];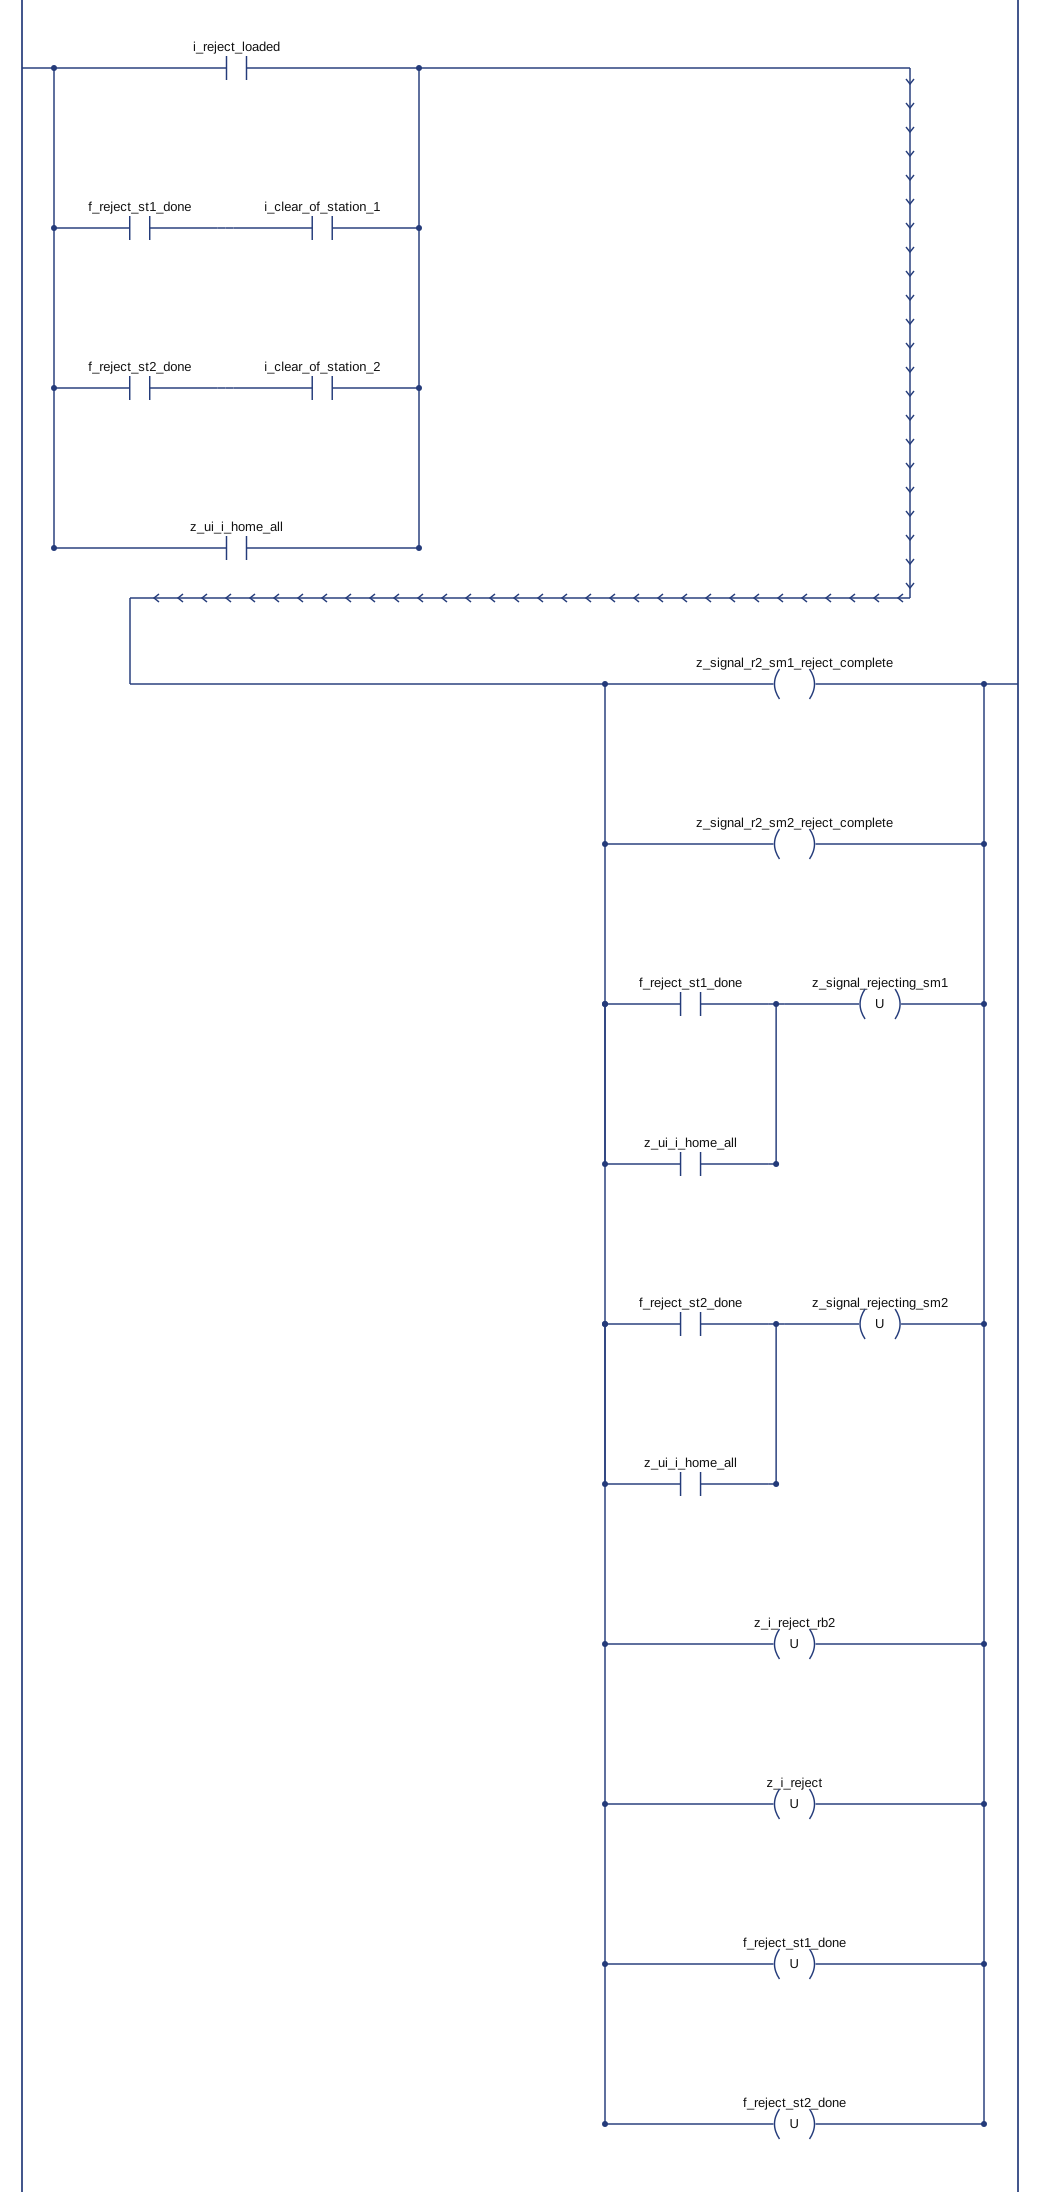
50ms 주기 Task 안에서는 Operator_Console, Prod_Tracking, Robot2 순으로 실행된다. 생산 적산은 통상 이전 Robot2 실행에서 만든 신호를 다음 실행에 읽는다. 입력 갱신은 별도로 일어날 수 있으므로, 이 순서만으로 외부 신호의 실제 도착 순서를 단정하지 않는다.
5. 중복될 수 있는 조건과 반증 기준
가설 A는 다음 조건이 모두 겹치는 경우다.
- 버튼으로 첫 Reject 명령이 켜져 생산 적산이 +1 된다.
- 명령이 꺼진 채 PRE 이상 경과해
z_signal_reject_loaded가 0이 된다. 생산 적산 렁도 그 0을 읽어 ONS가 다시 준비된다. - Reject 요청이 남아 있는 동안 Clear가 복귀해 Rung 24의 명령이 다시 켜진다.
- 타이머 DN과 적산 신호가 다시 켜져 두 번째 +1이 발생한다.
완료와 Clear가 같은 Robot2 실행에 들어오면 Rung 48이 요청을 해제하기 전에 Rung 24가 남아 있던 요청으로 명령을 만들 수 있다. 완료가 앞선 실행에서 처리되어 요청이 이미 꺼졌다면 이 경로는 성립하지 않는다. 버튼이 계속 눌려 있으면 해제 뒤 요청이 재설정되는 경우도 확인한다.
빠른 Blank 경로의 명령 OFF 구간이 15초 미만이고, 실제 PRE도 15000이며, 별도 신호 쓰기가 없다면 가설 A만으로 두 번 증가를 설명할 수 없다. 전체 이동 시간이나 버튼부터 Open까지의 시간이 아니라 o_load_reject가 연속해서 0이었던 구간을 잰다. 느린 집기 동작 전체를 15초 구간으로 계산하지 않는다.
가설 B는 생산 적산 신호 또는 카운터가 현장 코드·HMI 등 다른 곳에서 다시 쓰이는 경우다. 가설 C는 HMI가 다른 카운터나 합산식을 표시하는 경우다. 가설 D는 로봇 교체로 완료/Clear 매핑·출력 순서가 바뀐 경우다. 아직 어느 가설도 현장 원인으로 확정하지 않았다.
6. 오프라인에서 확인한 범위
6월과 9월의 CATHODE 1 PLC 제공본을 비교했을 때 버튼 렁, Robot2 Background 24·25·47·48, 생산 적산 렁과 PRE=15000은 같았다. 현재 Online 값까지 같다는 뜻은 아니다. 두 로봇 배출 프로그램은 신호 순서가 같고 속도·위치가 달랐다.
앞선 분석에서 판넬 요청 경로만 남긴 50ms 스캔 모델로 아래 여섯 조건을 시험했다. 다른 Reject 요청은 0, 랙 Full은 0으로 두었다. 물리 로봇, 통신 지연, 전체 SFC를 에뮬레이션한 결과가 아니라 중복 가능성을 확인하는 제한된 논리 모의시험이다.
- 명령 OFF 10초 뒤 완료와 Clear가 동시에 들어오면 1회였다.
- 명령 OFF 16초 뒤 완료와 Clear가 동시에 들어오면 2회였다.
- OFF 16초 뒤 완료를 Clear보다 한 실행 먼저 처리하면 1회였다.
- OFF 16초 뒤 Clear가 완료보다 먼저 복귀하면 2회였다.
- Clear가 계속 켜져 명령이 끊기지 않으면 1회였다.
- 버튼을 계속 눌러 요청이 재설정되고 15초 이후 Clear가 복귀하면 2회였다.
7. Trend A: 우선 이 8개만 수집한다
전부 CATHODE 1 PLC에서 수집한다. Robot#2에 로그 저장 기능이 없어도 PLC가 받은 신호를 기록할 수 있다. Program 태그는 태그 선택기에서 해당 Program을 고른다. 아래 Program: 표기는 Scope를 구분한 이름이며, 수집 도구가 다른 표기를 쓰면 같은 태그를 선택한다. BOOL은 디지털, TIMER.ACC와 DINT는 아날로그로 설정한다.
| 펜 | 태그 | 구분 | 확인할 내용 |
|---|---|---|---|
| 1 | Program:Operator_Console.i_reject | 디지털 | 실제 버튼 누름과 유지 시간을 확인한다. |
| 2 | z_i_reject_rb2 | 디지털 | 요청의 유지·해제 시점을 확인한다. |
| 3 | Program:Robot2.i_clear_of_reject | 디지털 | Clear가 꺼졌다 복귀하는 시점을 확인한다. |
| 4 | Program:Robot2.o_load_reject | 디지털 | 명령이 한 장에 두 번 켜지는지 확인한다. |
| 5 | Program:Robot2.tm_RejectWait.ACC | 아날로그 | OFF-delay가 PRE에 도달하는지 확인한다. |
| 6 | z_signal_reject_loaded | 디지털 | 생산 적산 입력의 재상승을 확인한다. |
| 7 | Program:Robot2.i_reject_loaded | 디지털 | 완료 신호와 Clear의 순서를 비교한다. |
| 8 | Program:Prod_Tracking.reject_increment | 아날로그 | 실제 +1 시각과 한 장의 증가량을 확인한다. |
수집 설정과 시험 순서
가능한 수집 주기는 20ms에서 50ms 사이로 설정하되 현장 도구의 지원 범위와 부하를 확인한다. 50ms 주기 PLC라도 Trend의 샘플 위상과 통신 때문에 한 실행짜리 펄스를 놓칠 수 있다. 100ms 이상의 느린 로그에서 신호가 보이지 않는다고 발생하지 않았다고 판단하지 않는다.
버튼 누르기 5초에서 10초 전부터 기록하고 배출·Clear 복귀 뒤 20초 이상 유지한다. 한 기록에 40초에서 60초 정도를 확보하며, 실제 작업이 길면 전체 동작이 들어가도록 늘린다. 생산 수량을 0으로 만들 필요는 없다. 시작값과 종료값의 차이를 본다. 기록 중 Production Reset은 누르지 않는다.
우선 증상이 있는 빠른 Blank Reject 한 건을 확보한다. 여유가 있으면 같은 경로에서 중복되지 않은 건과 느린 미탈취 Reject 한 건을 같은 Trend 설정으로 비교한다. SM#1/SM#2 및 Auto/Manual은 사건 기록에 적는다. 모든 조합을 억지로 만들기 위해 조업 조건을 바꾸지 않는다.
빠른 경로의 원인을 찾는 데 느린 경로 로그가 반드시 필요한 것은 아니다. 시간이 부족하면 중복된 빠른 경로 한 건의 Trend A를 먼저 확보한다.
8. Trend B: 첫 로그로 부족할 때만 추가한다
두 번째 창도 최대 8개다. A만으로 명령 재발생이 확인되면 B를 무조건 수집할 필요는 없다. B는 Gripper Open·일반 집기 상태와 별도 Reject 요청이 겹치는지 확인한다.
| 펜 | 태그 | 구분 | 확인할 내용 |
|---|---|---|---|
| 1 | Program:Robot2.i_gripper_open | 디지털 | Open과 두 번째 증가 시점을 비교한다. |
| 2 | Program:Robot2.f_rb2_set_outfeed | 디지털 | 일반 Outfeed 선택 상태를 확인한다. |
| 3 | Program:Robot2.signal_man_load_reject | 디지털 | SM#1 별도 요청이 겹치는지 확인한다. |
| 4 | Program:Robot2.signal_man_load_reject2 | 디지털 | SM#2 별도 요청이 겹치는지 확인한다. |
| 5 | Program:Robot2.o_load_reject | 디지털 | 명령 재발생을 확인한다. |
| 6 | z_signal_reject_loaded | 디지털 | 생산 적산 입력을 확인한다. |
| 7 | Program:Prod_Tracking.reject_incr_ons | 디지털 | ONS 기억값이 다시 0이 되는지 확인한다. |
| 8 | Program:Prod_Tracking.reject_increment | 아날로그 | 실제 수량 증가를 확인한다. |
A와 B를 따로 기록하면 서로 다른 사건이다. 파일마다 사건 번호를 붙이고 다른 사건의 신호를 같은 시간축에 합쳐 원인을 단정하지 않는다. HMI 수량만 두 번 바뀌고 PLC 누적은 한 번이라면 B보다 먼저 실제 HMI 연결 태그와 표시식을 확인한다.
9. 로그를 읽는 순서
reject_increment에서 첫 번째와 두 번째 +1 시각을 찾는다.- 그 직전의
z_signal_reject_loaded가 각각 0→1인지 본다. 샘플 누락 가능성을 함께 판단한다. - 두 상승 사이에
o_load_reject=0이 얼마나 지속됐는지, ACC가 실제 PRE까지 갔는지 확인한다. - 두 번째 명령 때
z_i_reject_rb2가 남아 있었는지, Clear와 완료가 어떤 순서로 들어왔는지 확인한다. 렁 실행 중 잠깐 사용된 요청값은 스캔 뒤 Trend에서 이미 0일 수 있으므로 끝값 하나만으로 가설을 배제하지 않는다. - 버튼이 계속 1이거나 두 번 들어왔다면 요청 재설정 경로를 확인한다. 짧은 버튼 바운스만으로 항상 두 번 적산되는 것은 아니다. 뒤의 타이머 신호도 다시 상승해야 한다.
- 적산 신호 재상승이 없는데 PLC 누적이 두 번 증가했다면 샘플 간격을 먼저 확인하고, 현재 PLC의 해당 태그 Cross Reference 및 외부 쓰기를 조사한다.
가설 A를 지지하는 로그: 명령 OFF → PRE 도달 및 적산 신호 OFF → Clear 복귀 부근 명령 재상승 → 적산 신호 재상승 → 두 번째 +1이 이어진다.
가설 A로 설명하지 못하는 로그: 충분한 해상도에서 명령 OFF가 PRE보다 짧고 적산 신호가 계속 1인데 실제 PLC 누적값은 두 번 증가한다. 이 경우 타이머를 늘리지 말고 다른 쓰기 경로·현장 프로그램 차이·표시값을 조사한다.
주의: 이 타이머는 중복을 만들 가능성뿐 아니라, 서로 다른 두 요청이 DN 유지 시간 안에 들어오면 하나로 합쳐 셀 가능성도 있다. PRE를 늘리는 조치만으로 “버튼 한 번당 한 번”이 보장되지는 않는다.
10. 회사에서 함께 확인할 화면과 제출 자료
- HMI 문제 수량의 태그 연결 또는 표시식 화면을 확보한다.
Robot2 / BackgroundRung 24·25·48과Prod_Tracking / BackgroundRung 1의 현재 Online 내용을 확인한다. 분석한 위치와 번호가 다르면 태그·로직으로 찾는다.tm_RejectWait.PRE, PLC Task 주기, Trend 실제 수집 간격을 기록한다. 값은 읽기만 한다.- Robot#2 I/O 설정에서
DO[6],DO[16],DO[7]이 각각 어떤 PLC 입력으로 들어가는지 확인한다. 분석본의 PLC Alias는 Clear=ROBOT2:I1.Input[3].1, 완료=ROBOT2:I1.Input[4].3, Open=ROBOT2:I1.Input[3].2다. 로봇 DO 번호와의 실제 매핑은 별도 대조한다. - 현재 메인과
UNLOAD_1,UNLOAD_2,REJECT,REJECT1,OPEN,LOAD_OUT이 제공본과 같은지 확인한다. 로봇 로그를 저장하라는 요구가 아니다. 프로그램 백업 또는 해당 행·I/O 화면이면 된다. - Trend는 그래프 사진뿐 아니라 시간과 값이 있는 CSV 원본, 펜 이름, 수집 간격을 함께 전달한다. 원본 CSV는 공개 댓글이 아니라 분석용으로 전달한다.
다음 양식을 사건마다 한 번 작성한다.
사건 번호 / 발생 일시:SM#1 또는 SM#2:Auto 또는 Manual:빠른 Blank Reject / 느린 미탈취 Reject:버튼 종류: 판넬 / HMI버튼 누른 횟수와 누른 시간:버튼 당시 로봇 프로그램·행 번호(확인 가능한 경우):생산 적산 시작값 → 첫 증가값 → 최종값:실제 랙에 놓은 장수:중간 정지·Hold·알람·재시작 유무:로봇 속도 Override(%):tm_RejectWait.PRE:Trend 실제 주기 / 파일 이름:Production Reset 실행 유무:로그 확보 뒤 먼저 PLC 누적 자체의 중복인지 판별하고, 그다음 명령 재발생 조건을 확정한다. 이후 버튼 접수 기준으로 셀지, 실제 배출 완료 기준으로 셀지와 유효 요청 범위를 정해 수정 전후 로직을 작성한다. Rev.3에 변경 초안을 추가했지만, 적용 보류 조건이 남아 있으므로 현장 확인 전에는 카운트 렁을 교체하지 않는다.
참고한 공식 동작 정의
- Rockwell ONS: 앞 조건의 false→true마다 한 번 실행하며, false일 때 기억값을 해제한다.
- Rockwell TOF: 명령이 참이면 DN을 설정하고, 명령이 거짓이 된 뒤 설정 시간만큼 유지한다.
프로그램에서 확인된 경로, 조업자의 관찰, 조건부 모의시험을 구분해 기록했다. 빠른 Blank 경로만 두 번 증가하는 실제 원인은 아직 미확정이며, 다음 조업의 Trend로 판별한다.
변경 이력
- Rev.3 · 2026-10-06: 작업 시작 적산 조건부 초안, 변경 전후 LD, 제한 모의시험 결과와 검토용 TXT를 추가했다.
- Rev.2 · 2026-10-05: 원본 렁 5개에 L5X Ladder Studio LD를 추가했다.
- Rev.1 · 2026-10-05: 두 Reject 경로와 중복 적산 가설, Trend 수집안을 게시했다.
GitHub 계정으로 답니다. 내용은 이 저장소 Discussions에 남습니다.